Physical state
Der tatsächliche Zustand X(t).
 Trajectory & Intercept Lab
kalina.labs · dynamic systems series
Dynamic systems · sensing · inference · control
Ein interaktives Lernlabor über Flugbahn, Beobachtung, Prädiktion und Interception als gekoppeltes, rückgekoppeltes dynamisches System.
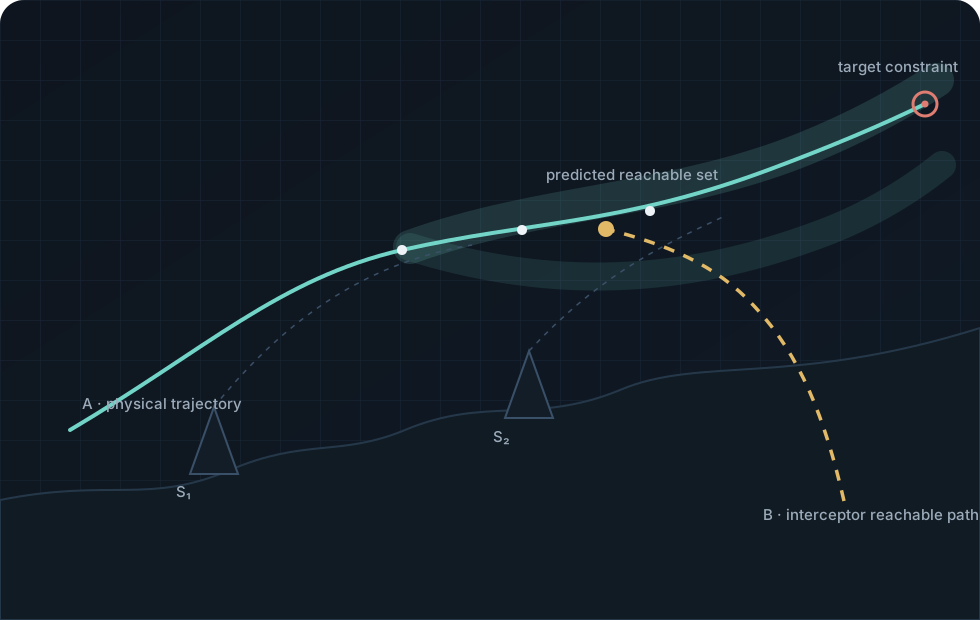
System lens
Das Lab trennt konsequent zwischen physischer Realität, beobachtetem Zustand und prognostizierter Zukunft. Sensorik, Inferenz und Steuerung bilden einen zeitabhängigen Informationsgraphen.
Der tatsächliche Zustand X(t).
Sensoren erzeugen z(t) und daraus X̂(t).
Der Predictor erzeugt X̂(t+τ) und Reachable Sets.
Curriculum
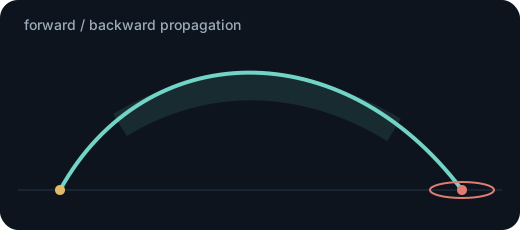
Von der nahezu determinierten Flugbahn über Messfehler und Extrapolation bis zur begrenzten Steuerbarkeit und Interceptor-Reachability.
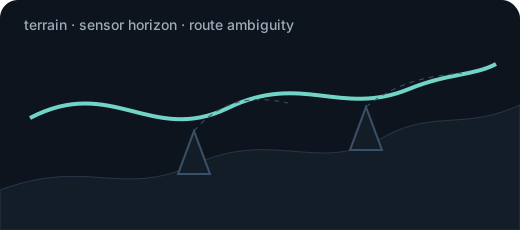
Kontinuierliche Steuerbarkeit, atmosphärische Flugphysik, Radarhorizont, Terrain, Track Loss / Reacquisition, alternative Routen, mehrere mögliche Endzustände, Identitätsambiguität, terminale Zustandsconstraints und ihre integrierte Systemkopplung.
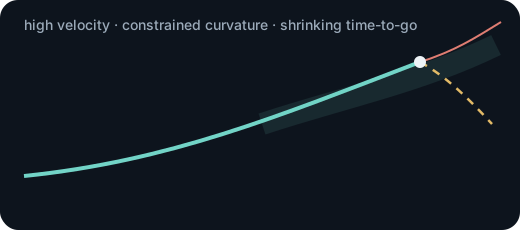
Hohe Geschwindigkeit, große Kurvenradien, dennoch starke Wirkung kleiner Richtungsänderungen sowie schrumpfende Informations- und Reaktionsfenster.
Core progression