Hypothesenraum
H = {H₁, H₂, H₃}
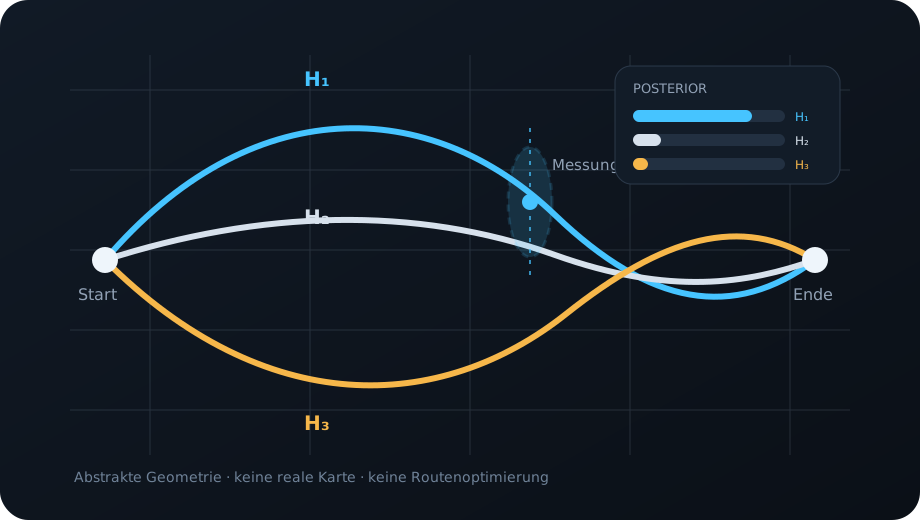
Die drei Pfade sind bewusst rein abstrakt. Sie teilen Start und Ende, unterscheiden sich aber im mittleren Verlauf.
 Trajectory & Intercept LabM02 · Cruise Missile
Alternative Zustandsentwicklungen
K05 zeigte, dass Beobachtung zeitweise ausfallen kann. Danach ist nicht zwingend eindeutig, welche Zustandsentwicklung während der Informationslücke stattgefunden hat. K06 behandelt deshalb mehrere abstrakte Routenhypothesen gleichzeitig und zeigt, wie eine unsichere Messung ihre relativen Gewichte verändert.
Lernziel
Mehrere Pfade können mit derselben unvollständigen Messung vereinbar sein. Entscheidend ist deshalb nicht nur die geometrisch nächste Route, sondern das Verhältnis aus Messabweichung und Messunsicherheit.
Die drei Pfade sind bewusst rein abstrakt. Sie teilen Start und Ende, unterscheiden sich aber im mittleren Verlauf.
Der laterale Residualfehler rᵢ wird relativ zur Messunsicherheit σ bewertet.
Bei gleichen Priors entstehen normierte relative Gewichte. Sie sind keine Gewissheit, sondern nur die Information dieser einen Messung.
K05 → K06
Wenn Zustandsinformation zeitweise fehlt, kann der spätere Track mit mehreren plausiblen Zwischenentwicklungen vereinbar sein. K06 macht diese strukturelle Mehrdeutigkeit explizit, ohne reale Route oder reale Geografie zu modellieren.
Interactive lab
Verschiebe die Beobachtung entlang des normierten Fortschritts s, ändere den gemessenen Querwert y und die Messunsicherheit σ. Die drei Pfade bleiben fest; das Lab berechnet ausschließlich relative Hypothesengewichte.
Interpretation
—
Systemische Konsequenz
Normierte Gewichte und Entropie trennen „eine Hypothese ist führend“ von „eine Hypothese ist sicher bekannt“.
Dieselbe geometrische Abweichung hat bei großer Messunsicherheit weniger Aussagekraft als bei kleiner Unsicherheit.
K07 kann dieselbe Hypothesenlogik von mehreren Pfaden auf mehrere mögliche Endpunkte erweitern.