
phase,E,X,u,FK01 · K02 · Rev3Integrated module state
M02
Gesamtlab
K10 verbindet die neun bisherigen Schichten zu einem gemeinsamen Systembild. Bahnsteuerung, Phase/Energie, atmosphärischer Flug, Sichtbarkeit, Track-Zustand, Klassifikation, Ziel-/Routeninferenz und terminale Zulässigkeit bleiben getrennte Zustandsräume – ihre Kopplung bestimmt jedoch, welche Aussagen aus einem Szenario überhaupt gerechtfertigt sind.
synthetischdimensionsloskeine Optimierungkeine realen Sensorparameterphase={transit,loiter,terminal}keine Wirkungsmodelle
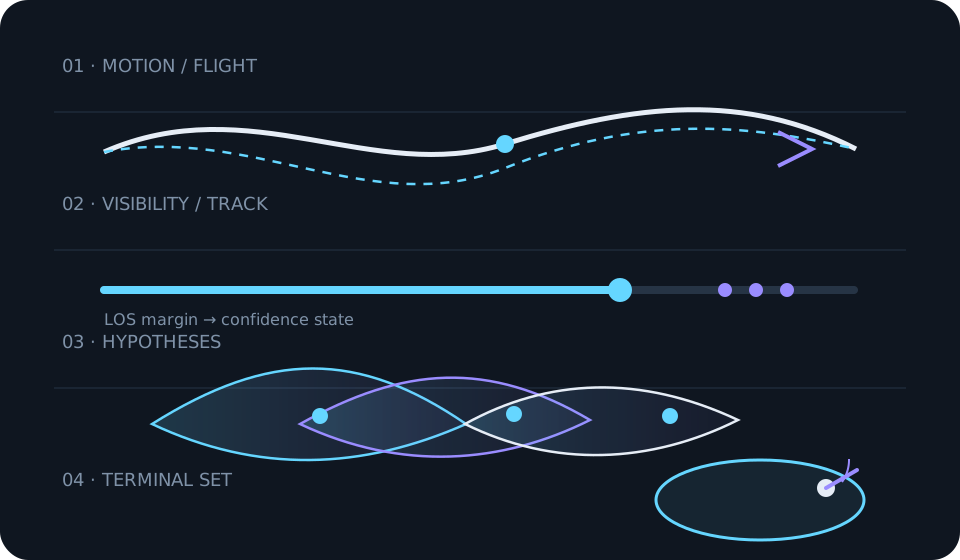
M02 synthesis
Phasenraum, räumliche Projektion und Inferenz bleiben getrennte Ebenen.
Das Gesamtlab zeigt Abhängigkeiten, ohne unterschiedliche Unsicherheiten oder Constraints numerisch zu vermischen. Eine gute Sicht macht beispielsweise einen Terminalzustand nicht automatisch zulässig. Rev3 ergänzt außerdem den Loiter-Fall: räumliche Expansion kann stagnieren, obwohl Zeit und Energie im vollständigen Zustand weiterlaufen.
m_LOS,CK03 · K04 · K05H_R,H_TK06 · K07P(C|z), H_CK08ρ∞K09Integrated dashboard
State → visibility → inference → admissibility
Die Regler verändern nur synthetische, normierte Szenariogrößen. Das Lab dient der Systemkopplung: Es zeigt, welche Ebene auf welche andere wirkt und welche Aussagen trotz guter Werte an einer Stelle offen bleiben.
Phase / energyφ,Etransit
→
MotionXcontrolled
→
FlightFformal cruise
→
VisibilityV/Ctracked
→
ClassificationCmixed
→
Target / routeT/Rmixed
→
Terminalρ∞admissible
Interpretation
Die Ebenen sind gekoppelt, aber nicht austauschbar.
Eine Änderung einer frühen Ebene kann nachgelagerte Zustände beeinflussen, ersetzt aber keine eigenständige Prüfung in Hypothesen- oder Terminalraum.
System insight
Was das integrierte Modell tatsächlich zeigt.
Kopplung ist keine Gleichsetzung
Sichtbarkeit kann Track-Confidence beeinflussen; Track-Confidence ist aber weder Route-Entropie noch Terminalzulässigkeit.
Mehrdeutigkeit bleibt mehrdimensional
Route, Endpunkt und Klasse sind drei unterschiedliche Hypothesenräume. Ein niedriger Entropiewert in einem Raum erzwingt keinen niedrigen Wert in den anderen.
Constraint bleibt letzte eigene Prüfung
Auch ein gut beobachteter, wenig ambiger Zustand kann außerhalb des terminalen Akzeptanzsets liegen.
Detection / Track→Classification→Target / route inference→Terminal admissibility