Schätzzustand
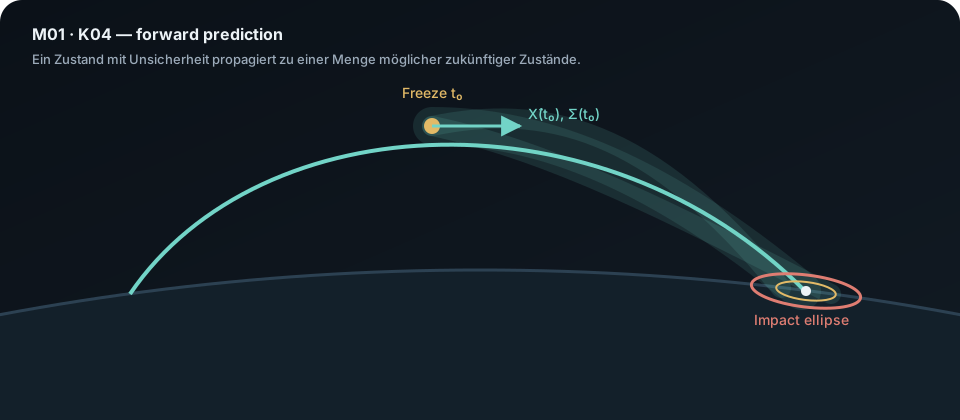
X̂(t₀), Σ(t₀)
Der mittlere Zustand wird zusammen mit einer Unsicherheitsbeschreibung eingefroren.
 Trajectory & Intercept Lab
M01 · Ballistic / quasi-ballistic
Prediction layer
Ein geschätzter Zustand ist kein Punkt ohne Kontext: zusammen mit seiner Unsicherheit erzeugt er bei Vorwärtspropagation eine Menge möglicher zukünftiger Bahnen und Impact-Punkte.
Formalisierung
K04 setzt einen bereits vorhandenen Schätzzustand voraus. Wie dieser aus Messungen entsteht, wird in K03 erzeugt; hier wird genau dieser Schätzzustand eingefroren und ausschließlich vorwärts propagiert.
Der mittlere Zustand wird zusammen mit einer Unsicherheitsbeschreibung eingefroren.
Jeder mögliche Anfangszustand folgt derselben Dynamik, aber einer leicht anderen Zukunft.
Die Anfangsunsicherheit wird durch die nichtlineare Dynamik räumlich verzerrt und am Boden sichtbar.
Interactive lab
Wähle den Freeze-Zeitpunkt und die Unsicherheit des geschätzten Zustands. Das Ensemble wird von dort bis zum Impact propagiert; die Impact-Ellipse wird aus der Stichprobenkovarianz berechnet.
Interpretation
Bei identischer Dynamik ist die Breite der Impact-Verteilung eine Folge der Unsicherheit im eingefrorenen Ausgangszustand.
Systemische Einordnung
K04 erzeugt keine Information. Es propagiert ausschließlich das bereits vorhandene Wissen über den Zustand.
Selbst symmetrische Anfangsunsicherheit kann durch die Dynamik in eine stark anisotrope Impact-Verteilung übergehen.
K05 propagiert rückwärts; K06 fügt erstmals eine unbekannte Steuergröße hinzu und bricht damit die Eindeutigkeit der Zukunft weiter auf.