Zustand
X = [x, y, ψ]
Position und Heading bilden den minimalen kinematischen Zustand. Das skalare Tempo V ist in K01 ein Modellparameter.
 Trajectory & Intercept LabM02 · Cruise Missile
Neue Dynamikklasse
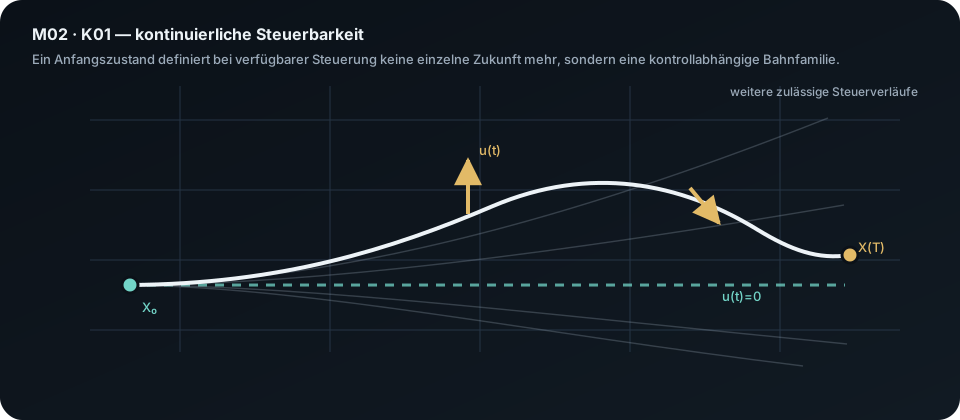
M01 begann mit einer fast eindeutigen ballistischen Fortsetzung. M02 startet mit dem Gegenmodell: Während des gesamten betrachteten Horizonts kann ein begrenzter Steuerterm die Bewegungsrichtung verändern. Aus demselben Zustand entsteht deshalb eine kontrollabhängige Bahnfamilie.
Lernziel
Für das erste Cruise-Modell wird die Translation bewusst einfach gehalten. Geschwindigkeit bleibt konstant; die Steuergröße verändert nur den Kurswinkel. Damit lässt sich isolieren, was kontinuierliche Steuerautorität mathematisch bedeutet, bevor in K02 aerodynamische und atmosphärische Größen hinzukommen. „Steuerbarkeit“ meint hier zunächst kontinuierlich verfügbare, begrenzte control authority – nicht die Behauptung vollständiger Zustandssteuerbarkeit im strengen linearen Kontrolltheorie-Sinn.
Position und Heading bilden den minimalen kinematischen Zustand. Das skalare Tempo V ist in K01 ein Modellparameter.
Der Steuerterm wirkt direkt auf die Richtungsänderung und bleibt über den ganzen Horizont verfügbar.
Kontinuierlich steuerbar bedeutet nicht beliebig steuerbar: Turn-Rate, Zeit und Geschwindigkeit begrenzen die erreichbaren Zustände.
M01 → M02
In M01K06/K07 war aktive Steuerung begrenzt und episodisch. Hier wird u(t) zu einem regulären Bestandteil der Zustandsentwicklung. Prognose braucht damit neben X(t₀) auch Annahmen über den zukünftigen Steuerverlauf.
Interactive lab
Das Lab integriert ein kinematisches 2D-Modell mit konstantem Tempo. Der reale Steuerverlauf setzt sich aus einem Bias und einer glatten periodischen Komponente zusammen und wird strikt auf ±u_max begrenzt. Die grauen Fächerbahnen sind nur eine Stichprobe konstanter zulässiger Inputs – kein vollständiges Reachable Set.
Interpretation
Bei identischem Anfangszustand führt bereits ein anderer zulässiger Verlauf u(t) zu einem anderen Endzustand. Zustandskenntnis und Steuerungsannahme sind deshalb getrennte Informationsquellen.
Systemische Konsequenz
Eine nominale Prognose benötigt einen angenommenen Steuerverlauf. u(t)=0 ist nur eine Hypothese, keine physikalische Notwendigkeit.
Der zulässige Input-Bereich begrenzt, welche Zustände innerhalb eines Horizonts überhaupt erreichbar sein können. Das folgt erst aus Dynamik plus Constraints.
Aus physikalischer Erreichbarkeit folgt noch kein tatsächliches Ziel. Spätere Kapitel trennen daher mögliche Routen, Ziele und Beobachtungsinformation.
Rev3 phase contract
M2 bleibt dasselbe Cruise-Dynamikmodell; ergänzt wird phase ∈ {transit, loiter, terminal}. Loiter ist kein neues Fahrzeugmodell, sondern ein Zustand, in dem dieselbe bounded-control-Dynamik räumlich wiederholt wird.
Directed spatial expansion; terminal time can be path-estimated.
Spatial self-overlap with continuing time/energy evolution.
Target constraint becomes active after an explicit state transition.