Klassenprototypen
C = {c₁,c₂,c₃}
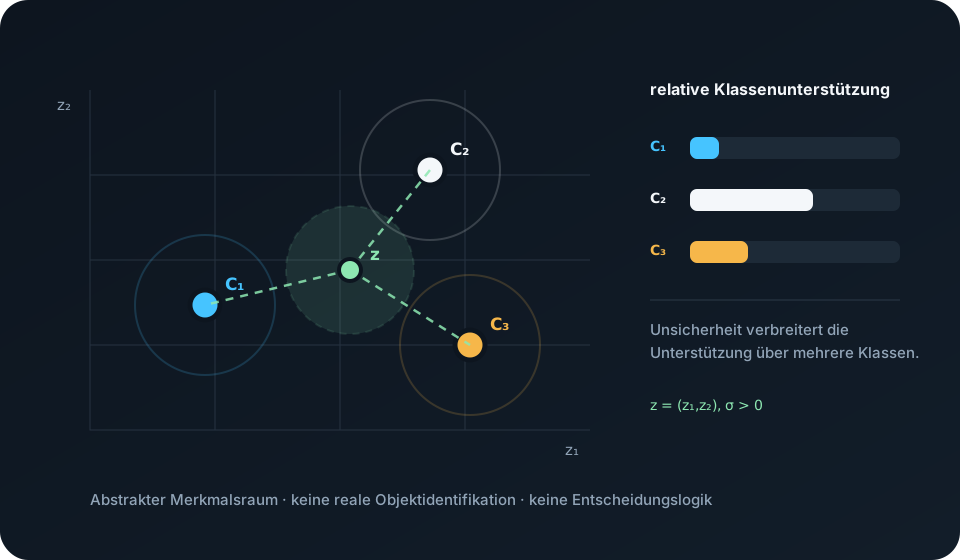
Drei feste Punkte bilden ausschließlich abstrakte Referenzklassen in einem dimensionslosen Merkmalsraum.
 Trajectory & Intercept LabM02 · Cruise Missile
Unsichere Identität im Merkmalsraum
K07 behandelte Unsicherheit darüber, welcher abstrakte Endpunkt zu einer Prognose passt. K08 löst die räumliche Frage von der Identitätsfrage: Selbst bei bekanntem Endzustand kann ein verrauschter Merkmalsvektor mehrere abstrakte Klassen gleichzeitig stützen.
Lernziel
Eine Positions- oder Endzustandsprognose kann eng sein, während die beobachteten Eigenschaften eines Objekts mehrere Klassen zulassen. K08 trennt deshalb die Frage „wo?“ von der Frage „welche Klasse erklärt die Messung?“.
Drei feste Punkte bilden ausschließlich abstrakte Referenzklassen in einem dimensionslosen Merkmalsraum.
Die geometrische Abweichung wird relativ zur angenommenen Messunsicherheit bewertet.
Bei gleichen Priors entstehen normierte relative Klassenunterstützungen, keine Handlungsentscheidung.
K07 → K08
K07 verteilt Unterstützung über mehrere mögliche Endpunkte im Zustandsraum. K08 hält die räumliche Frage davon getrennt und verteilt Unterstützung über mehrere Klassen im Merkmalsraum. Ein „führender“ Kandidat ist in beiden Fällen nur eine relative Modellgröße.
Interactive lab
Verschiebe den dimensionslosen Messvektor z=(z₁,z₂) und ändere die isotrope Unsicherheit σ. Die Klassenprototypen bleiben fest. Das Lab berechnet relative Klassenunterstützung, Entropie und die effektive Zahl gleichzeitig gestützter Hypothesen.
Interpretation
–
Systemische Einordnung
Die Kette K06–K08 trennt drei unterschiedliche Ursachen von Mehrdeutigkeit: mehrere Wege, mehrere Endpunkte und mehrere Klassen. Diese Ebenen dürfen nicht ineinander geschoben werden, weil jede eine andere Unsicherheitsquelle beschreibt.
Mehrere Pfade können denselben Endzustand erklären.
Ein enger räumlicher Zustand kann trotzdem mehrere Klassen unterstützen.
Wenn Klassenprototypen nahe liegen oder die Unsicherheit groß bleibt, verteilt sich die Unterstützung weiterhin.