Positionsconstraint
ρₚ² = (eₓ/a)² + (eᵧ/b)²
Die normierten Positionsfehler eₓ,eᵧ werden relativ zu den Halbachsen a,b des abstrakten Akzeptanzfensters bewertet. Zulässig ist ρₚ ≤ 1.
 Trajectory & Intercept LabM02 · Cruise Missile
Terminale Zustandsbedingungen
K06–K08 beschrieben Mehrdeutigkeit darüber, welcher Pfad, Endpunkt oder welche Klasse zu einer Beobachtung passt. K09 ergänzt eine andere Frage: Welche Endzustände sind überhaupt zulässig, wenn der Endpunkt nicht nur räumlich erreicht, sondern mit mehreren terminalen Bedingungen gleichzeitig vereinbar sein muss?
Lernziel
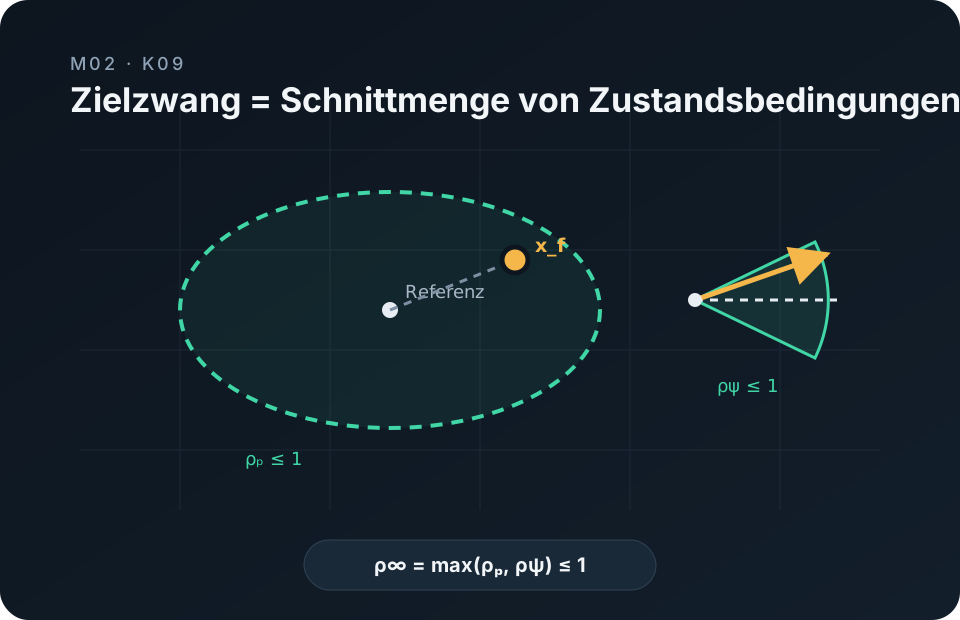
Ein terminales Constraint kann mehrere Zustandskomponenten gleichzeitig einschränken. Im Lehrmodell muss die Endlage innerhalb einer Ellipse liegen und die Endrichtung innerhalb eines symmetrischen Winkelfensters. Erst die Schnittmenge beider Bedingungen bildet das zulässige Terminalset.
Die normierten Positionsfehler eₓ,eᵧ werden relativ zu den Halbachsen a,b des abstrakten Akzeptanzfensters bewertet. Zulässig ist ρₚ ≤ 1.
Der normierte Richtungsfehler wird mit einem symmetrischen Toleranzfenster verglichen. Zulässig ist ρψ ≤ 1.
Der Endzustand erfüllt das Lehrmodell genau dann, wenn beide Teilbedingungen erfüllt sind, also ρ∞ ≤ 1.
K08 → K09
K08 beschreibt relative Evidenz zwischen mehreren abstrakten Klassen. K09 bewertet dagegen keine Identität und keine Wahrscheinlichkeit: Ein gegebener terminaler Zustand liegt entweder innerhalb oder außerhalb des definierten Akzeptanzsets.
Interactive lab
Verschiebe den normierten Endzustand (eₓ,eᵧ), ändere den Richtungsfehler eψ und die Constraint-Skalierung κ. Das Lab zeigt getrennt, ob Positions- und Richtungsbedingung erfüllt sind, und fasst sie erst danach zu einem gemeinsamen Zulässigkeitsstatus zusammen.
Interpretation
–
Systemische Einordnung
Die zentrale Aussage von K09 ist nicht „wie erreicht man“ einen Zielzustand, sondern „welche Zustände gelten überhaupt als zulässig“. Je enger einzelne Bedingungen werden, desto kleiner wird ihre Schnittmenge. Wichtig für die Zielinferenz aus K07/K08: sinkende Höhe ≠ identifizierte Terminalphase und aktuelles Heading zu Tᵢ ≠ Tᵢ ist finales Ziel. Erst zusätzliche Beobachtung und der kollabierende Kandidatenraum können diese Hypothesen trennen.
Ein Punkt innerhalb des räumlichen Fensters kann am Richtungsconstraint scheitern.
Das Maximum der normierten Teilfehler zeigt, welches Constraint die gemeinsame Zulässigkeit begrenzt.
K09 definiert primär das Terminalset. Rev1 ergänzt dazu die dynamische Gegenfrage: 𝓑A(s;T) enthält genau jene Zustände am Zwischenzeitpunkt s, von denen das Terminalset unter zulässigen zukünftigen Steuerungen noch erreichbar bleibt. Das ist Backward Terminal Viability und ausdrücklich nicht M01K05s rückwärtige Trajektorienrekonstruktion. Ebenso beweist eine momentane Annäherung weder die finale Zielwahl noch einen irreversiblen Endanflug.
rev1 reachability
Beide Mengen werden auf derselben Zeitscheibe s definiert. M03K04 visualisiert diese Schnittmenge funktional; M02K09 liefert dafür die Terminalset-Semantik.
Explicit state transition
loiter → terminal.Im Loiter ist terminales t_go eine Entscheidungsvariable des Systems A bzw. im reduzierten Lehrmodell undefiniert. Erst der Übergang in die Terminalphase macht einen monoton schrumpfenden Restzeithorizont wieder sinnvoll.