Kandidatenraum
T = {T₁, T₂, T₃}
Die drei Endpunkte sind feste, dimensionslose Lehrkandidaten. Sie repräsentieren keine Orte oder realen Objekte.
 Trajectory & Intercept LabM02 · Cruise Missile
Mehrere mögliche Endzustände
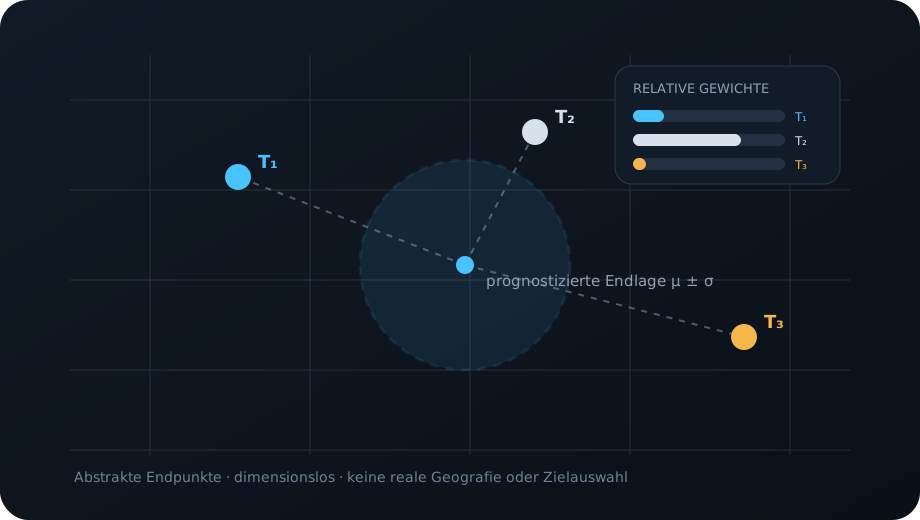
K06 behandelte mehrere mögliche Wege zu demselben Endzustand. K07 dreht die Perspektive um: Eine unsichere Prognose kann mit mehreren festen Endpunktkandidaten vereinbar sein. Damit wird die Zielhypothesenmenge 𝓣(t)={T₁,T₂,T₃} explizit: dieselbe beobachtete Zustandslage kann mehrere zukünftige Ziele stützen, deren relative Gewichte sich mit neuen Beobachtungen verändern können.
Lernziel
Wenn die Zukunftsprognose unsicher ist, reicht „nächster Endpunkt“ als Aussage nicht aus. Aussagekräftiger ist, wie groß die jeweilige Distanz im Verhältnis zur Prognoseunsicherheit ist und wie stark sich die relativen Gewichte voneinander trennen.
Die drei Endpunkte sind feste, dimensionslose Lehrkandidaten. Sie repräsentieren keine Orte oder realen Objekte.
Die prognostizierte Endlage μ wird geometrisch mit jedem Kandidaten verglichen.
Das Lab verwendet gleiche Priors und ersetzt die vollständige Beobachtungshistorie durch die vereinfachte Endzustandsprognose μ,σ. Didaktisch steht dies für eine zeitabhängige Zielhypothese, nicht für eine bekannte finale Zielidentität.
K06 → K07
K06 hielt den Endzustand fest und variierte den Weg. K07 hält dagegen drei Endpunktkandidaten fest und fragt, wie eine unsichere Endzustandsprognose die relativen Gewichte verteilt. Beides sind Hypothesenprobleme, aber auf unterschiedlichen Ebenen.
Interactive lab
Verschiebe die prognostizierte Endlage μ=(μₓ,μᵧ) und ändere die isotrope Unsicherheit σ. Die Kandidaten bleiben fest. Das Lab berechnet normierte relative Gewichte, Entropie und wie viele Kandidaten im 95-%-Radius der Prognose liegen.
Interpretation
—
Systemische Konsequenz
Ein Kandidat kann geometrisch am nächsten liegen und trotzdem nur schwach bevorzugt sein, wenn die Prognoseunsicherheit groß ist.
Der 95-%-Radius macht sichtbar, wann mehrere feste Endpunkte gleichzeitig mit derselben Prognose vereinbar bleiben. Ein aktuelles Heading zu einem Kandidaten identifiziert deshalb noch nicht das finale Ziel.
K08 kann darauf aufbauen und untersuchen, wann mehrere Kandidaten trotz zusätzlicher Merkmale oder Beobachtungen schwer auseinanderzuhalten bleiben.
Loiter inference
Bleibt die Bahn im selben Loiter-Gebiet, kann der geometrie-only Informationsgewinn über das Endziel stagnieren. Andere Beobachtungskanäle dürfen P(T|z) weiterhin verändern.