Keine Schnittmenge
RA ∩ RB = ∅
Unter den gewählten abstrakten Grenzen existiert kein gemeinsamer erreichbarer Zustand.
 Trajectory & Intercept LabM01 · Ballistic / quasi-ballistic
Two-set geometry
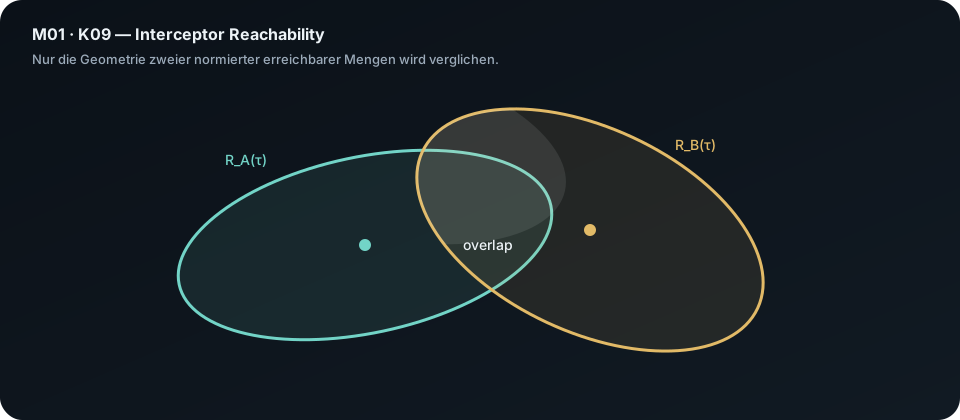
K09 führt eine zweite abstrakte Reachability-Menge ein. Entscheidend ist nicht eine konkrete Leitlogik, sondern ausschließlich die geometrische Frage, ob sich zwei normierte Zustandsmengen am selben Horizont schneiden.
Formalisierung
Für denselben normierten Horizont werden eine Zielmenge \(\mathcal R_A(\tau)\) und eine generische Response-Menge \(\mathcal R_B(\tau)\) verglichen.
Unter den gewählten abstrakten Grenzen existiert kein gemeinsamer erreichbarer Zustand.
Nur ein Teil der Zielmenge liegt zugleich in der generischen Response-Menge.
Jeder im Modell betrachtete Zielzustand liegt innerhalb der Response-Reachability.
Interactive lab
Beide Mengen werden als normierte Ellipsen im selben lokalen Abweichungsraum modelliert. Das Lab klassifiziert ihre geometrische Beziehung und approximiert die Überlappungsfläche numerisch.
Interpretation
Eine Schnittmenge bedeutet lediglich, dass im abstrakten Modell gemeinsame erreichbare Zustände existieren. Sie sagt nichts über reale Sensorik, Guidance, Wahrscheinlichkeit oder tatsächlichen Erfolg aus.
Systemische Einordnung
\(\mathcal R_A\) stammt aus der in K08 eingeführten Mengenlogik: unbekannte, aber begrenzte zukünftige Inputs erzeugen eine Menge möglicher Zustände.
\(\mathcal R_B\) ist mathematisch derselbe Typ von Objekt, aber einem generischen zweiten dynamischen System zugeordnet.
K10 verbindet Observation, Estimate, Prediction, Reachability und Set-Overlap zu einem gemeinsamen Dashboard.