Ballistische Baseline
r̈ = −μr/|r|³
Ohne Steuerung folgt aus demselben Zustand immer dieselbe Zukunft.
 Trajectory & Intercept LabM01 · Ballistic / quasi-ballistic
Control enters the dynamics
Bis K05 war die Zukunft bei bekanntem Zustand und Modell eindeutig. K06 fügt erstmals einen begrenzten Steuerterm hinzu: dieselbe Startlage kann nun zu unterschiedlichen Zukunftsbahnen führen.
Modellerweiterung
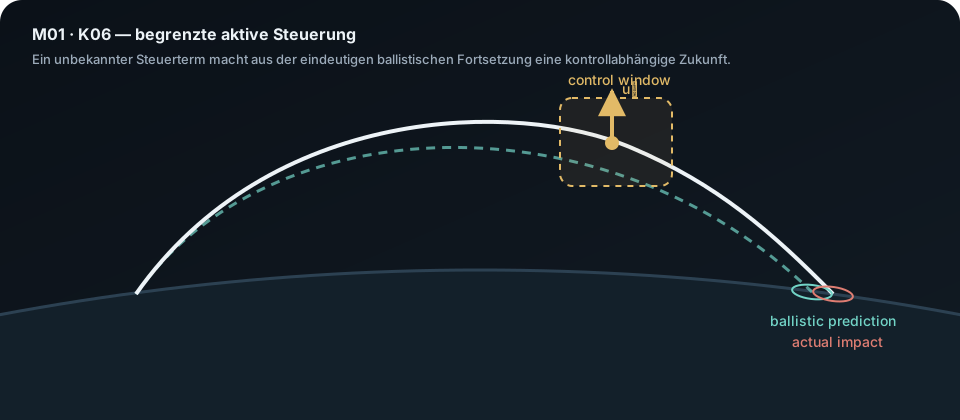
Die Gravitation bleibt unverändert. Zusätzlich wirkt während eines kurzen Fensters eine zur momentanen Geschwindigkeit normale Beschleunigung. Dadurch wird die Flugbahn steuerabhängig.
Ohne Steuerung folgt aus demselben Zustand immer dieselbe Zukunft.
n̂ steht normal auf der momentanen Geschwindigkeitsrichtung; |u(t)| ≤ umax.
Kennt der Predictor den zukünftigen Steuerverlauf nicht, existiert keine eindeutige einzelne Fortsetzung mehr.
Interactive lab
Der Predictor friert unmittelbar vor dem Kontrollfenster eine rein ballistische Prognose ein. Die tatsächliche Bahn erhält anschließend einen begrenzten Querbeschleunigungs-Puls.
Interpretation
Der Predictor ist nicht „falsch“: er propagiert korrekt unter der Annahme u=0. Erst der unbekannte zukünftige Steuerterm erzeugt die Abweichung.
Systemische Einordnung
K03/K04 behandelten Unsicherheit über den aktuellen Zustand. Bei festem Modell blieb jeder einzelne Zustand deterministisch.
Selbst ein perfekt bekannter Zustand besitzt mehrere mögliche Zukünfte, wenn der zukünftige Steuerverlauf unbekannt ist.
K07 verbindet Ballistik und begrenzte Manöver zu einer quasi-ballistischen Bahn; K08 formalisiert daraus den Reachable Set.