Kontrollmenge
U = {u : |u(t)| ≤ λ}
Die Zukunftssteuerung ist unbekannt, aber ihre normierte Stärke ist beschränkt.
 Trajectory & Intercept LabM01 · Ballistic / quasi-ballistic
Set-valued prediction
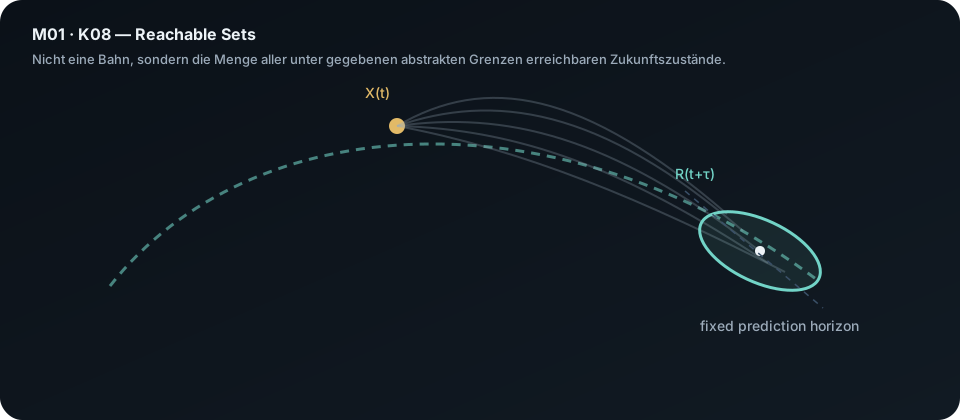
Wenn der zukünftige Steuerverlauf unbekannt, aber begrenzt ist, wird die korrekte Prognose keine einzelne Kurve mehr. Sie ist eine Menge aller unter den angenommenen Grenzen erreichbaren Zukunftszustände.
Formalisierung
K07 wählte einzelne Steuerfolgen. K08 betrachtet dagegen alle zulässigen Folgen innerhalb derselben abstrakten Grenzen.
Die Zukunftssteuerung ist unbekannt, aber ihre normierte Stärke ist beschränkt.
Jeder zulässige Steuerverlauf erzeugt einen möglichen Zustand am selben Horizont.
Die ballistische Fortsetzung bleibt Element der Menge, ist aber nicht mehr die einzige zulässige Zukunft.
Interactive lab
Das Lab sampelt viele normierte, stückweise konstante Steuerfolgen. Die gesamte aktive Steuerzeit jeder Folge ist durch die gewählte Duty Fraction begrenzt. Der Konvexhüllen-Umriss ist eine didaktische Näherung der erreichbaren Positionsmenge im lokalen Abweichungsraum – nicht das exakte mathematische Reachable Set.
Interpretation
Der nominale ballistische Zustand bleibt im Reachable Set enthalten. Mit wachsender Steuerautorität oder längerem Horizont nimmt die Menge zulässiger Zukunftszustände zu.
Systemische Einordnung
K04 beschrieb eine Wahrscheinlichkeitsverteilung aus Zustandsunsicherheit. K08 beschreibt zunächst nur, was unter den Steuergrenzen möglich ist.
Der Zustandsübergang wird als \(F(X,U)\) verstanden: eine Menge zulässiger Inputs erzeugt eine Menge möglicher Zustände.
K09 wird eine zweite abstrakte Reachability-Menge einführen. Relevant ist dann nur die geometrische Schnittmenge – weiterhin normiert und nicht systemspezifisch.