
X(t)K01 · K02 · K06 · K07Integrated module state
M01
Gesamtlab
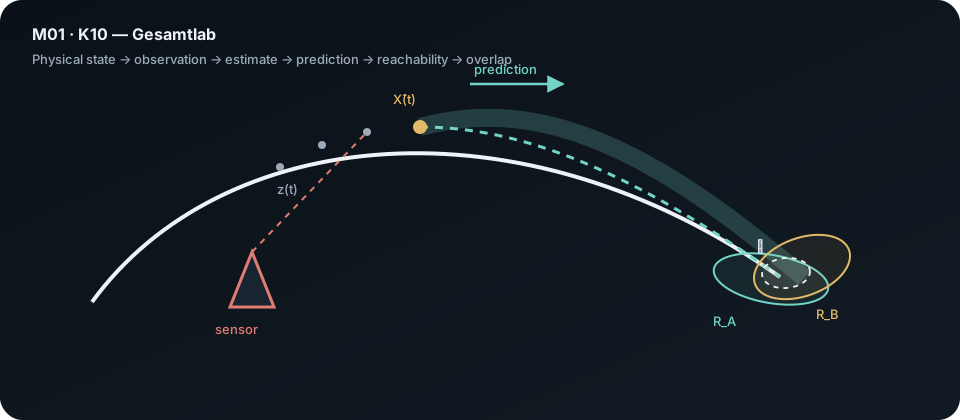
Das Abschlusslab verbindet die bisher getrennten Schichten: physische Dynamik, Messung, Zustandsabschätzung, Vorhersage, begrenzte Steuerbarkeit und die geometrische Überlappung zweier Reachability-Mengen.
physicalobservedestimatedpredictedreachable
M01 synthesis
Fünf Ebenen, ein gekoppeltes System.
Die Kapitel K01–K09 werden nicht zu einer einzigen Größe verdichtet. K10 hält die Ebenen bewusst getrennt und zeigt ihre Kopplung.
z(t)K03X̂(t), Σ(t)K03X̂(t+τ)K04 · K05R_A ∩ R_BK08 · K09Integrated dashboard
State → Information → Possibility
Die Parameter sind dimensionslos und synthetisch. Ziel ist die Struktur der Abhängigkeiten: schlechtere Beobachtung verbreitert die Schätzung; unbekannte Steuerung verbreitert die Zukunft; eine zweite Reachability-Menge erzeugt erst auf der letzten Ebene eine geometrische Schnittfrage.
PhysicalXknown
→
Sensorznoisy
→
EstimatorX̂bounded
→
PredictorPset-valued
→
ReachabilityRpartial
Truthphysical state exists
Observesamples arrive
Estimatetrack formed
Freezeprediction starts
Controlfuture branches
Overlapsets compared
physical truth
observation
estimate
nominal prediction
reachable futures
System interpretation
Keine Ebene ersetzt die andere.
Gute Beobachtung reduziert Zustandsunsicherheit, beseitigt aber keine unbekannte zukünftige Steuerung. Große geometrische Überlappung ersetzt wiederum keine Information über den tatsächlichen Zustand.
M01 conclusion
Vom Bahnproblem zum dynamischen Informationsproblem.
K01–K02
Physik und passive Rückkopplung bestimmen den tatsächlichen Zustand.
K03–K05
Sensorik, Schätzung und Propagation bestimmen, was über Gegenwart, Zukunft und Vergangenheit bekannt ist.
K06–K09
Unbekannte Steuerung macht Zukunft set-valued; eine zweite Reachability-Menge fügt eine geometrische Kompatibilitätsfrage hinzu.
Physical≠Observed≠Estimated≠Predicted≠Reachable