Statische Stabilität
Cmα < 0
Eine positive Winkelabweichung erzeugt ein negatives rückstellendes Moment.
 Trajectory & Intercept Lab
M01 · Ballistic / quasi-ballistic
Passive dynamics
Kleine aerodynamische Störungen können durch Geometrie selbsttätig zurückgeführt werden. Entscheidend ist die Lage von Schwerpunkt und Druckpunkt sowie die aerodynamische Dämpfung.
Kernidee
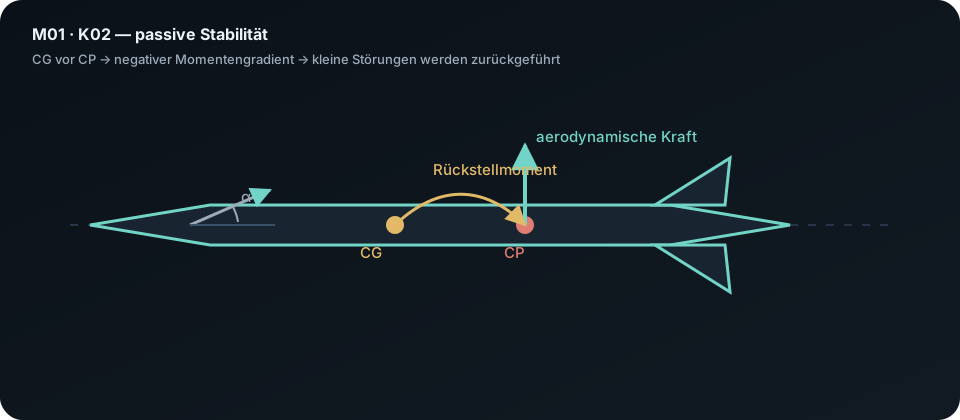
Für kleine Anstellwinkel lässt sich das Nickmoment näherungsweise linearisieren. Eine statisch stabile Konfiguration erzeugt bei positiver Winkelstörung ein Moment in Gegenrichtung.
Eine positive Winkelabweichung erzeugt ein negatives rückstellendes Moment.
Liegt der Druckpunkt hinter dem Schwerpunkt, entsteht im vereinfachten Modell eine rückstellende Hebelwirkung.
Statische Stabilität allein verhindert keine Schwingung; Dämpfung bestimmt, wie schnell sie abklingt.
Interactive lab
Variiere Stabilitätsmarge, Dämpfung und Anfangsstörung. Das Lab zeigt die linearisierte Nickantwort eines passiv stabilisierten Körpers und trennt statische von dynamischer Stabilität.
Interpretation
Eine passive stabile Konfiguration erzeugt bei einer kleinen Störung ein rückstellendes Moment; Dämpfung bestimmt, wie schnell die Schwingung verschwindet.
Systemische Einordnung
Die Störung selbst erzeugt über Aerodynamik ein Moment, das der Störung entgegenwirkt.
Stärkere passive Stabilität bindet die Lage enger an die aerodynamische Gleichgewichtslage und reduziert damit spontane Manövrierbarkeit.
In K03 wird nicht mehr die Dynamik selbst unsicher, sondern die Beobachtung dieses Zustands durch Messrauschen und begrenzte Sensorik.