Referenzverteilung
R = T − x_f ~ N(r, σ²I)
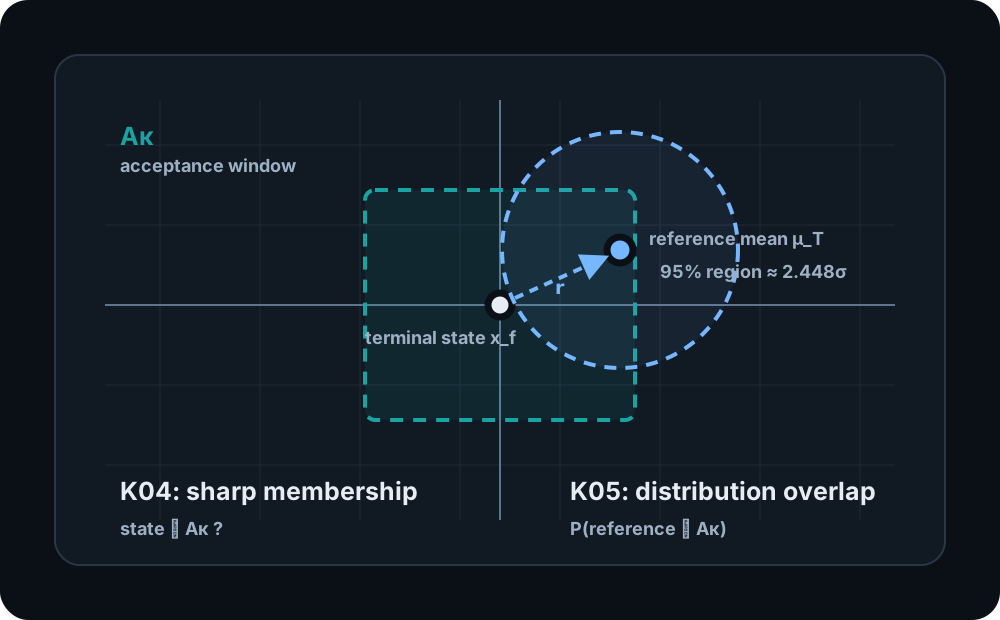
Der Nullpunkt ist der feste terminale Zustand. r beschreibt den mittleren Referenzversatz, σ die Unsicherheitsbreite.
 Trajectory & Intercept LabM03 · Hypersonic Cruise Missile
Reference-state uncertainty
K04 nahm einen scharf bekannten terminalen Referenzpunkt an. K05 ersetzt diesen bereits gewählten Referenzpunkt durch eine abstrakte 2D-Wahrscheinlichkeitsverteilung. Das ist bewusst etwas anderes als die Zielhypothesenunsicherheit 𝓣(t) aus M02K07: hier ist die Zielidentität fest, nur ihre terminale Referenzlage ist unsicher.
Lernziel
Der terminale Zustand x_f bleibt in K05 deterministisch. Unsicher ist die Lage des bereits ausgewählten abstrakten Referenzpunkts T. Seine Lage relativ zu x_f wird als zweidimensionale Normalverteilung mit Mittelwert r=(rₓ,rᵧ) und isotroper Standardabweichung σ beschrieben. Die Frage welches Tᵢ? gehört dagegen zur Hypothesenmenge 𝓣(t) aus M02K07.
Der Nullpunkt ist der feste terminale Zustand. r beschreibt den mittleren Referenzversatz, σ die Unsicherheitsbreite.
Das quadratische Fenster ist eine rein dimensionslose Lehrprojektion der K04-Set-Idee. Richtung und Energie werden in K05 bewusst konstant gehalten.
Bei diagonal-isotroper Kovarianz faktorisiert die exakte Rechteckwahrscheinlichkeit in zwei eindimensionale Normal-CDF-Differenzen.
M02K07 → M03K05
K05 verändert weder die Bahn noch das Akzeptanzfenster. Es quantifiziert ausschließlich die räumliche Unsicherheit einer bereits angenommenen terminalen Referenz. K06 legt anschließend zusätzlich Unsicherheit auf den Trajektorien-/Endzustand selbst.
Interactive lab
Variiere den mittleren Referenzversatz rₓ,rᵧ, die isotrope Unsicherheit σ und die Fensterskala κ. Das Lab berechnet die exakte Gauß-Überlappung und zeigt zusätzlich, wie empfindlich diese Überlappung auf σ reagiert.
Interpretation
Pset ist eine geometrisch-statistische Überlappung. Es ist weder eine Steuerentscheidung noch eine reale Erfolgs- oder Trefferwahrscheinlichkeit.
Systemische Konsequenz
Ein kleiner Mittelwertversatz kann bei kleiner Streuung sehr relevant sein; eine größere Streuung verteilt Wahrscheinlichkeit zugleich in und außerhalb des Sets. Mittelwert und Kovarianz sind getrennte Informationen.
Mit Unsicherheit besitzt die Referenz keine einzelne wahre Lage im Modellzustand. Relevant wird die Wahrscheinlichkeitsmasse, die mit dem Akzeptanzset überlappt.
K06 verschiebt die Unsicherheit von der Referenz auf die Trajektorie bzw. den terminalen Zustand. Erst danach können beide Unsicherheitsquellen systematisch gegenübergestellt werden.