Beobachtbar
V(t) ∈ {0,1}
Die binäre Lehrvariable sagt nur, ob in diesem Zeitpunkt grundsätzlich eine Beobachtung möglich ist.
 Trajectory & Intercept LabM02 · Cruise Missile
Beobachtbarkeit über die Zeit
K03 und K04 beschrieben, wann direkte Sicht geometrisch möglich ist. K05 fügt die Zeitdimension hinzu: Fällt die Beobachtbarkeit vorübergehend aus, verschwindet ein Track nicht zwingend sofort. Umgekehrt bedeutet zurückgekehrte Sicht nicht automatisch, dass ein stabiler Track bereits wieder aufgebaut ist.
Lernziel
Ein geometrisches Sichtfenster ist nur die Voraussetzung für neue Information. Der interne Track-Zustand besitzt Gedächtnis: Ohne neue Messung nimmt seine Sicherheit graduell ab; nach Rückkehr der Beobachtbarkeit muss sie wieder aufgebaut werden.
Die binäre Lehrvariable sagt nur, ob in diesem Zeitpunkt grundsätzlich eine Beobachtung möglich ist.
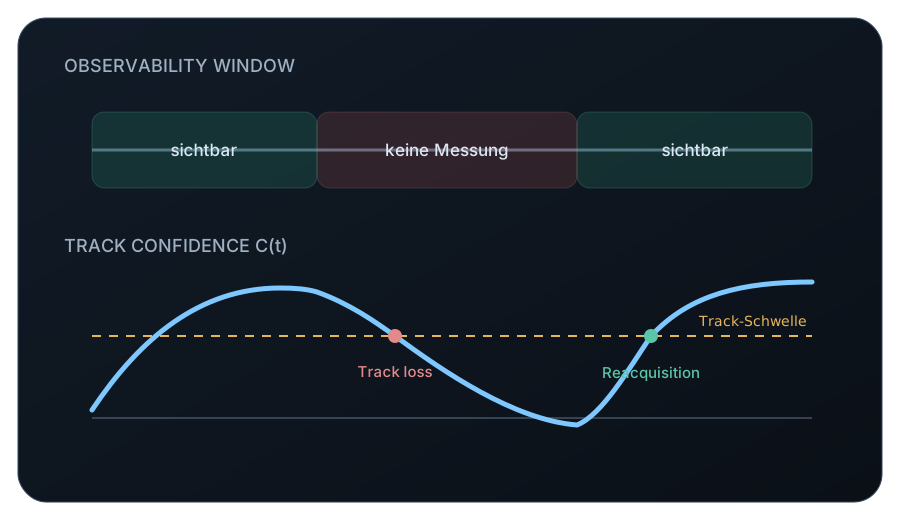
Bei Sicht steigt die abstrakte Track-Confidence gegen 1, ohne Sicht fällt sie gegen 0.
Track Loss und Reacquisition entstehen erst beim Überqueren einer fest gesetzten Lehrschwelle.
K04 → K05
K04 liefert prinzipiell eine zeitabhängige Ja/Nein-Bedingung, wenn sich die Geometrie verändert. K05 abstrahiert diese Bedingung zu einem Beobachtungsfenster und untersucht nur, wie ein Track-Zustand darauf reagiert.
Interactive lab
Lege Beginn und Dauer einer abstrakten Beobachtungslücke fest. Das obere Diagramm zeigt ausschließlich die Sicht-/Messmöglichkeit; das untere die daraus resultierende Confidence. Die Zeitkonstanten sind dimensionsbehaftete Lehrparameter und repräsentieren keinen konkreten Sensor.
Interpretation
Das Zeitkonstantenmodell macht sichtbar, dass Informationsverlust und Zustandsverlust zeitlich auseinanderfallen können.
Systemische Konsequenz
Ein Track kann eine kurze Beobachtungslücke überstehen. Nach einem tatsächlichen Verlust benötigt er nach Rückkehr der Beobachtbarkeit wiederum Zeit zum Wiederaufbau.
LOS ist eine notwendige Eingangsbedingung, aber kein vollständiger Track-Zustand. Damit wird die Kette aus Physik, Sichtbarkeit und Schätzung explizit getrennt.
K06 kann auf dieser Trennung aufbauen und mehrere abstrakte Routen als alternative Zustandsentwicklungen gegenüberstellen, ohne den Track-Zustand mit der Bahngeometrie zu vermischen.