Physical state
X(t)
Die in K01 definierte zentralgravitative Wahrheit bleibt unverändert.
 Trajectory & Intercept Lab
M01 · Ballistic / quasi-ballistic
Observation layer
Die physische Bahn bleibt deterministisch. Unsicherheit entsteht jetzt dadurch, dass ein Sensor den Zustand nur indirekt, diskret und verrauscht beobachtet.
Kernmodell
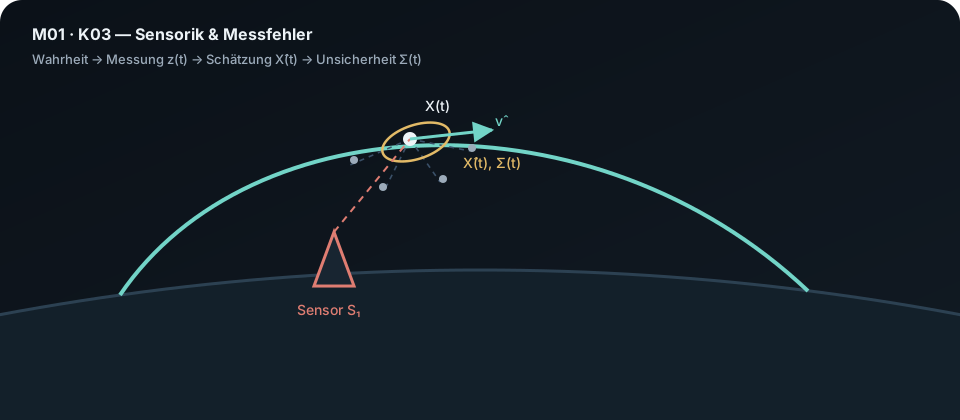
Der Sensor beobachtet nicht direkt \(X(t)\), sondern erzeugt eine Messung \(z(t)\). Erst ein Estimator rekonstruiert daraus \(\hat X(t)\) und eine Unsicherheitsgröße.
Die in K01 definierte zentralgravitative Wahrheit bleibt unverändert.
Range und Winkel werden nur zu diskreten Zeitpunkten und mit Messrauschen geliefert.
Ein lokaler quadratischer Track-Fit rekonstruiert Position, Geschwindigkeit und deren Unsicherheit.
Interactive lab
Verändere Messrauschen, Abtastrate, Ausfälle und Trackfenster. Das Lab zeigt die wahre Bahn, tatsächlich empfangene Messungen und den daraus geschätzten Zustand.
Interpretation
Einzelne Messpunkte streuen stark; ein Track kombiniert mehrere Beobachtungen und kann dadurch einen wesentlich stabileren Zustand schätzen.
Systemische Einordnung
Die physische Bahn existiert kontinuierlich; Messungen dagegen nur, wenn Sensor und Ziel geometrisch verbunden sind und ein Sample anliegt.
Rauschen, geringe Abtastrate und Dropouts verändern nicht \(X(t)\), wohl aber Qualität und Alter von \(\hat X(t)\).
K03 erzeugt \(\hat X(t)\) und eine Unsicherheit. K04 friert genau diesen Zustand ein und propagiert ihn in die Zukunft.