Exakte Geometrie
y = L · tan(δ)
Die Beziehung folgt direkt aus einem rechtwinkligen Dreieck. Sie benötigt keine Annahme über Geschwindigkeit, Kräfte oder Manövrierfähigkeit.
 Trajectory & Intercept LabM03 · Hypersonic Cruise Missile
Small-angle geometry
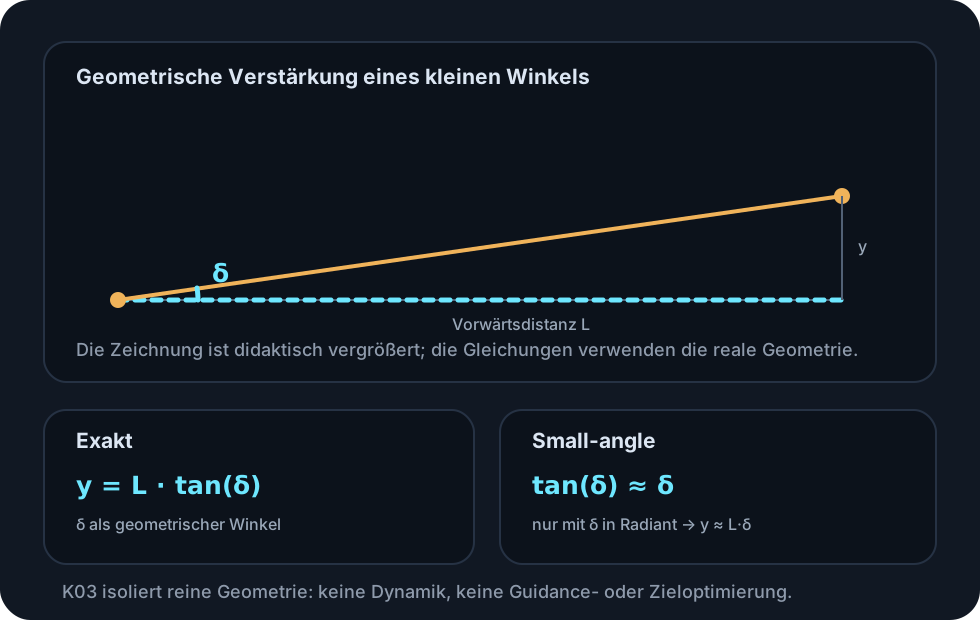
Ein kleiner Richtungsunterschied kann geometrisch unscheinbar wirken. Über eine große Vorwärtsdistanz wird daraus jedoch eine deutlich größere Querabweichung. K03 trennt dabei zwei Aussagen sauber: die exakte Tangensgeometrie und die Small-angle-Näherung in Radiant.
Lernziel
Für eine konstante Richtungsdifferenz δ und eine vorgegebene Downrange-Distanz L gilt exakt y=L·tan(δ). Für kleine Winkel ist tan(δ)≈δ, sofern δ in Radiant eingesetzt wird. Damit entsteht die einfache Skalierung y≈L·δ: kleine Winkel bleiben klein, aber die Multiplikation mit einer großen Distanz macht ihren räumlichen Effekt groß.
Die Beziehung folgt direkt aus einem rechtwinkligen Dreieck. Sie benötigt keine Annahme über Geschwindigkeit, Kräfte oder Manövrierfähigkeit.
Die Linearisierung gilt um δ=0. Der Winkel muss dafür in Radiant verwendet werden; Gradwerte dürfen nicht direkt eingesetzt werden.
Bei hinreichend kleinem Winkel skaliert die Querabweichung nahezu proportional sowohl mit L als auch mit δ.
K02 → K03
K02 zeigte, wie eine Richtungsänderung kinematisch entstehen kann. K03 isoliert davon nur die nachgelagerte Geometrie: Wenn zwei Richtungen bereits um δ differieren, wie weit liegen ihre Geraden nach einer Downrange-Distanz L auseinander? Die Kreisbogendynamik aus K02 wird hier bewusst nicht fortgeschrieben.
Interactive lab
Variiere Richtungsdifferenz und Downrange-Distanz. Das obere Diagramm zeigt die resultierende Querabweichung; die x- und y-Achse werden unabhängig skaliert und sind daher nicht winkelgetreu. Das untere Diagramm zeigt separat den relativen Fehler der Small-angle-Näherung.
Interpretation
Die lineare Näherung bleibt im Small-angle-Bereich sehr genau; die große Querabweichung entsteht primär durch den Faktor L.
Systemische Konsequenz
Die Näherung tan δ≈δ ist dimensionslos und verwendet δ in Radiant. Ein Gradwert direkt in L·δ würde die Geometrie um den Faktor 180/π verfälschen.
Im Small-angle-Bereich wächst |y| näherungsweise linear mit L. Die Größenordnung der Querabweichung kann daher stark wachsen, obwohl sich der Winkel selbst nicht ändert.
K04 ergänzt als nächste Schicht einen Terminal Constraint: Nicht jede geometrisch mögliche Endlage erfüllt zugleich die dort definierten Endbedingungen.