Zustandsübergang
z′=[ψ,u]ᵀ, |u(s)|≤ū
Die nominelle Kovarianzpropagation verwendet u=0. Das zusätzliche Steuerbudget erzeugt dagegen ein Set möglicher zukünftiger Zustände, ohne eine konkrete Steuerfunktion vorherzusagen.
 Trajectory & Intercept LabM03 · Hypersonic Cruise Missile
State covariance propagation
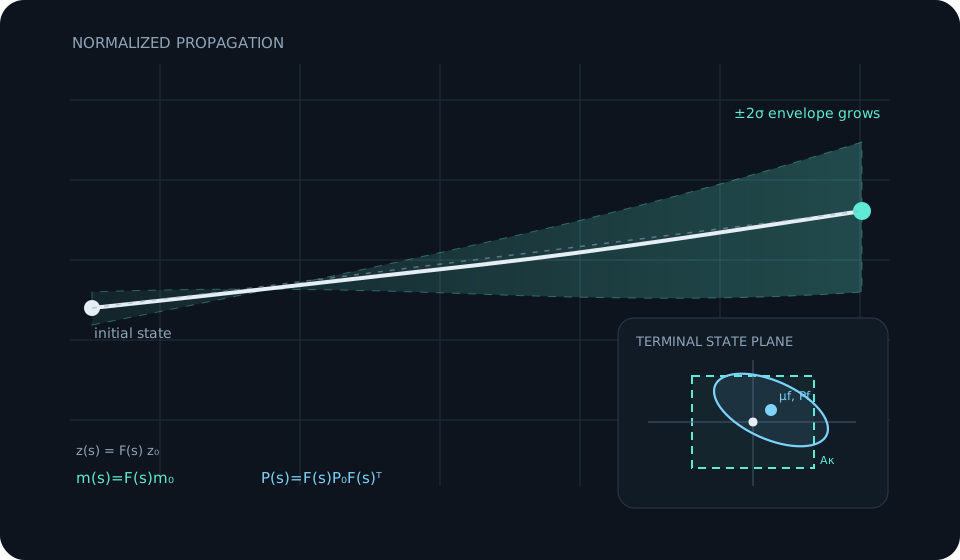
K05 machte die terminale Referenzlage unsicher. K06 betrachtet nun zwei getrennte Ursachen zukünftiger Bahnunsicherheit: unsichere Kenntnis des aktuellen Zustands und unbekannte, aber begrenzte zukünftige Steuerung. Die Kovarianz beschreibt die erste Quelle; ein dimensionsloses Krümmungsbudget |u|≤ū beschreibt die zweite.
Lernziel
Wir verwenden den Lehrzustand z=[y, ψ]ᵀ mit dy/ds=ψ und ergänzen dψ/ds=u(s). Für die statistische Basis bleibt u=0; parallel wird aber ein erreichbarer Steuerbereich mit |u(s)|≤ū propagiert. Dadurch bleibt selbst bei kleiner Kovarianz eine Menge zukünftiger Zustände offen.
Die nominelle Kovarianzpropagation verwendet u=0. Das zusätzliche Steuerbudget erzeugt dagegen ein Set möglicher zukünftiger Zustände, ohne eine konkrete Steuerfunktion vorherzusagen.
Der Mittelwert beschreibt den erwarteten Zustand. Die Kovarianz beschreibt dessen Streuung und Kopplung. Beide folgen derselben linearen Abbildung, aber mit unterschiedlichen Transformationsregeln.
Bei unbekannter zukünftiger Steuerung wird aus einer einzelnen extrapolierten Bahn ein begrenztes erreichbares Set. Die Bounds sind absichtlich dimensionslos und zeigen nur die strukturelle Wirkung eines kleinen verbleibenden Steuerraums.
K05 → K06
Der zentrale HCM-Punkt ist nun explizit: perfekte Kenntnis des aktuellen Zustands würde die Zukunft nicht vollständig determinieren, solange die zukünftige Steuerfunktion unbekannt bleibt. 𝓡A kollabiert erst mit kleiner werdendem Horizont und engerem Steuerbudget.
Interactive lab
Variiere initialen Mittelwert, Streuungen, Korrelation, normierten Horizont λ, Steuerbudget ū und Akzeptanzskala κ. Das Lab trennt die statistische ±2σ-Tube von der zusätzlichen Menge, die allein durch unbekannte zukünftige Steuerung erreichbar bleibt.
Interpretation
Die lineare Kopplung erzeugt terminale Korrelation, selbst wenn die initialen Komponenten unkorreliert sind. Das ist ein Effekt der Zustandspropagation, nicht einer zusätzlichen Zufallsquelle.
Systemische Konsequenz
Richtungsunsicherheit wirkt über den Horizont auf die laterale Zustandsunsicherheit. Ein längerer Horizont vergrößert deshalb typischerweise σy.
Das zusätzliche Set |Δψu|≤ūλ, |Δyu|≤½ūλ² ist keine Kovarianz. Es beschreibt mögliche Zukunftszustände, die selbst bei exakt bekanntem aktuellen Zustand offenbleiben.
K07 trennt anschließend die schrumpfende Zukunftsmenge von der ebenfalls schrumpfenden Restzeit. Genau daraus entsteht später der Prediction-vs-Reaction-Time-Trade-off.