Detection
Beobachtungen z(t) entstehen aus einem unvollständigen Sensorbild.
 Trajectory & Intercept Lab
kalina.labs · dynamic systems series
Dynamic systems · sensing · inference · control
Ein interaktives Lernlabor über Flugbahn, Beobachtung, Prädiktion und Interception als gekoppeltes, rückgekoppeltes dynamisches System.
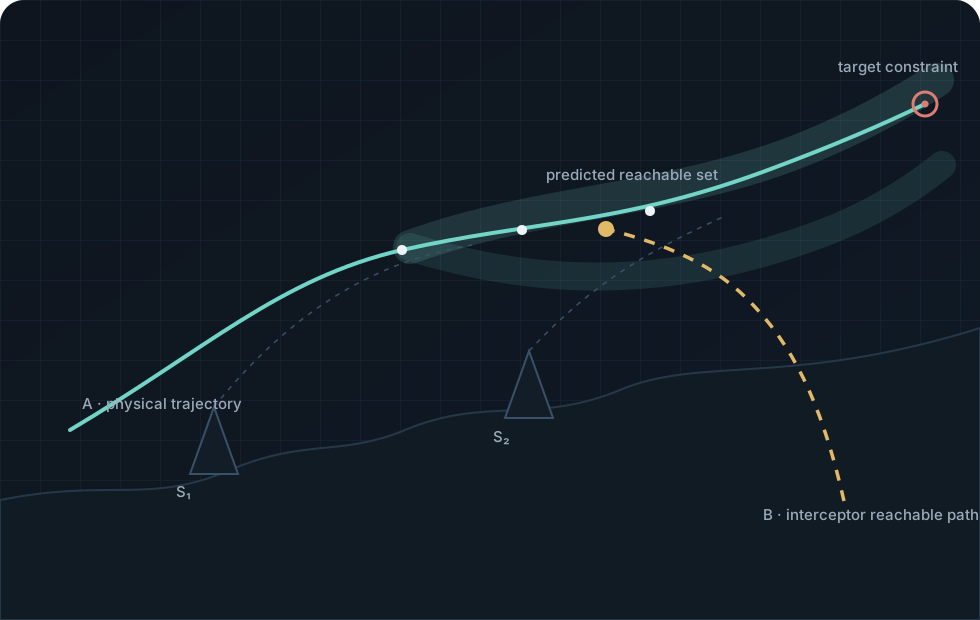
System lens
Das Lab trennt konsequent zwischen physischer Realität, beobachtetem Zustand und prognostizierter Zukunft. Sensorik, Inferenz und Steuerung bilden einen zeitabhängigen Informationsgraphen.
Executable domain contract
Die Architektur hält Zustand, Steuerung, Umwelt und Systemsignatur als getrennte Verträge. Posterioren wie P(C|z) und P(T|z) bleiben explizite Inferenzgrößen und werden nicht in ein generisches P-Feld zusammengezogen.
SystemState · Zustand des betrachteten Systems
u(t) ControlInput · zulässige Steuerung
e(t) Environment · Umwelt-/Störgrößen des Modells
ΣA SystemSignature · kinematische und energetische Systemeigenschaften
Beobachtungen z(t) entstehen aus einem unvollständigen Sensorbild.
Aus z₀:ₜ entsteht eine Zustandsverteilung über x(t).
P(Cⱼ|z₀:ₜ) bleibt getrennt von Zustand und Ziel.
P(Tᵢ|z₀:ₜ) gewichtet konkurrierende Zielhypothesen.
Zukunft wird target-konditioniert als Posterior bzw. Reachable Set fortgeschrieben.
Reachability, Restzeit und Informationszustand werden logisch gekoppelt.
HCM_REV3 control-space contract
Die HCM_REV3-Architektur führt ΣA, räumliche Projektion und einen eigenen Reach-Tube-Begriff als gemeinsame Schicht über der C040-Linie zusammen. τ in den Labs bleibt eine dimensionslose Rest- bzw. Horizontzeit; im M2-Loiter ist terminales tgo ausdrücklich keine global monotone Größe.
Legende zur Formel
Jede Karte erklärt genau eine Komponente der obenstehenden Signatur; q=½ρv² ist dabei ein Eingangsparameter von Rmin(v,q), keine zusätzliche Signaturkomponente.
q=½ρv²
a⊥,max maximal verfügbare Querbeschleunigung
𝒰 Menge der zulässigen Steuerungen
L Auftriebsmodell bzw. aerodynamische Auftriebsfähigkeit
propulsion Antriebsmodell bzw. Antriebsregime
Emax verfügbares Energie- bzw. Treibstoffbudget
Separates Glossar
Diese Größen gehören zum gemeinsamen Zustands-, Mengen- und Inferenzvertrag; sie sind ausdrücklich keine Komponenten von ΣA.
z(t)=h(x(t),T,t)+v(t) · anisotropy of πxyz(𝓡A) is a prediction tendency, never an interceptability theorem. Common-time viability and causal robust-game semantics aus der C040-Linie bleiben Non-Regression-Constraints.
State: position, velocity, energy. Control: thrust vector. Constraints: ||u||≤a_max, gravity and optional tilt limit. Observation: generic track. Target: weakly constrained by current heading while authority/energy remain. Reachability: isotropic translated ball → anisotropic under direction bound.
State: position, velocity, covariance. Control: none → bounded intermittent. Constraints: ballistic/quasi-ballistic kinematics and bounded control. Observation: noisy track. Target: fixed terminal set / impact ellipse. Intercept: weak geometric co-reachability only. Uncertainty: state and limited control.
State: atmospheric route, phase, energy, visibility, track and inference. Control: continuous synthetic steering. Constraints: terrain/route/visibility abstractions. Observation: intermittent track with reacquisition. Target: discrete competing hypotheses. Intercept: abstract feasibility. Uncertainty: route, target, class and track.
State: position, velocity and energy. Control: lift/bank, bank-to-turn. Constraints: unpowered aerodynamic/energy envelope. Observation: generic track quality. Target: terminal set / target-conditioned glide endpoint. Intercept: conceptual bridge only. Uncertainty: energy-conditioned reachable future and target.
State: high-speed kinematics, energy, class/target inference and time. Control: continuous bounded control. Constraints: state-dependent authority plus powered energy term. Observation: generic, potentially nonmonotone quality. Target: target-conditioned posterior mixture. Intercept: weak / robust-game / probabilistic semantics kept distinct. Uncertainty: class, target, trajectory and information.
Curriculum
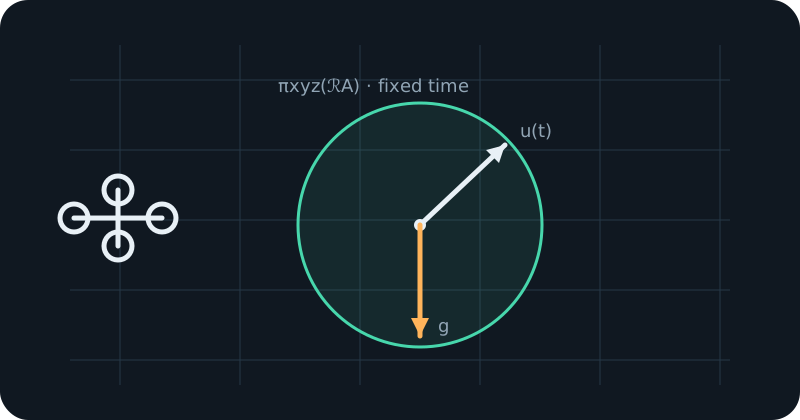
Schubvektorsteuerung unter Gravitation, isotrope Fixed-time Reachability, Tilt-Limit, Hover-Energie und der kontrolltheoretische Gegenpol zu M03.
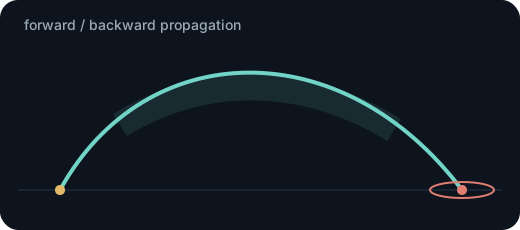
Von der nahezu determinierten Flugbahn über Messfehler und Extrapolation bis zur begrenzten Steuerbarkeit und Interceptor-Reachability.
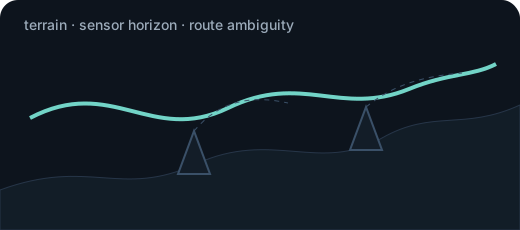
Kontinuierliche Steuerbarkeit, atmosphärische Flugphysik, Radarhorizont, Terrain, Track Loss / Reacquisition, alternative Routen, Loiter-Selbstüberlagerung, nichtmonotones terminales t_go, mehrere mögliche Endzustände, Identitätsambiguität und terminale Zustandsconstraints.
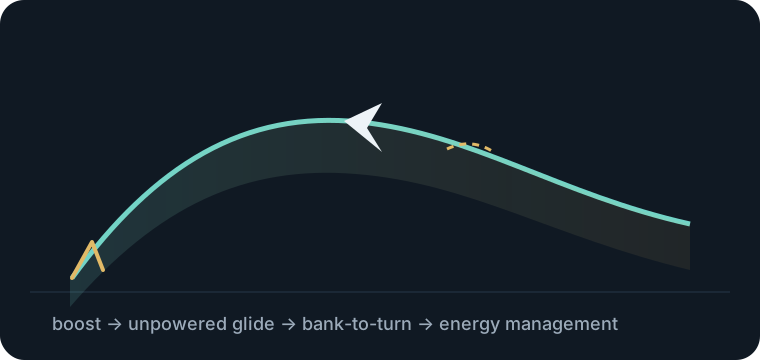
Booster-derived energy, unpowered atmospheric glide, bank-to-turn and energy management as the dynamical bridge between continuously controlled cruise flight and powered HCM flight.
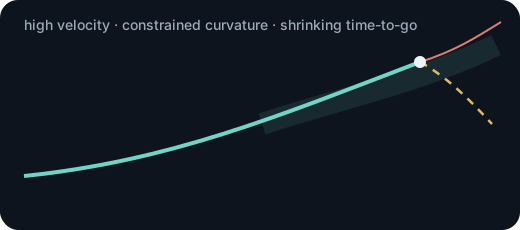
Hohe Geschwindigkeit, große Kurvenradien, dennoch starke Wirkung kleiner Richtungsänderungen sowie schrumpfende Informations- und Reaktionsfenster.
Cross-regime topology lens
Die räumliche Form von πxyz(𝓡A) erklärt, wie stark der aktuelle Zustand die kurzfristige Zukunft richtet. Der Reach Tube 𝒬A vereinigt dagegen mehrere feste Zeitscheiben.
Translated ball under unconstrained thrust-vector authority; cone-like anisotropy only after directional bounds.
Passive BRV is the deterministic low-control reference pole; the aeroballistic variant opens a bounded directed future.
Transit creates a tube; loiter can stall radial spatial expansion while energy/time continue to evolve.
Directed glide footprint contracts with finite unpowered energy.
Low instantaneous turn freedom coexists with large spatial expansion per second.
A10 · global comparative lab
Das globale Lab legt Fixed-time Reachability, Reach-Tube-Topologie, Energie-, t_go- und Informationssemantik nebeneinander. Es ist kein M4 und kein kalibriertes Leistungsmodell.
Dimensionslose Gegenüberstellung von Fixed-time Reachability, Reach-Tube-Topologie, Energie-/t_go-Semantik und Target-Information über M00–M03 inklusive M2.5.
Lab öffnen →Core progression