Zentrale Relation
τ = ℓ / v
τ ist ein dimensionsloses Time-to-go. Das Modell beschreibt weder reale Reichweiten noch konkrete Flugzeiten oder Leistungsdaten.
 Trajectory & Intercept LabM03 · Hypersonic Cruise Missile
Remaining-path kinematics
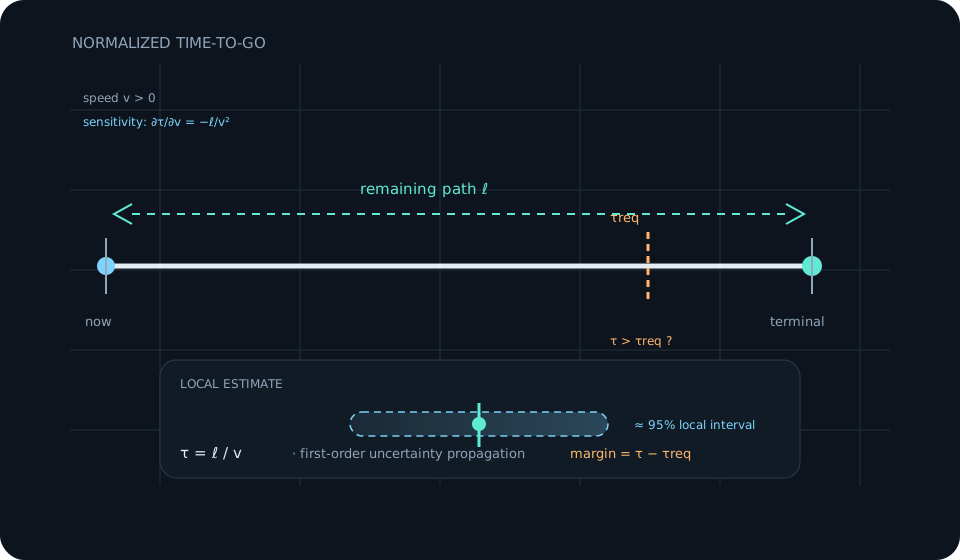
K06 propagierte eine Zukunftsmenge bis zu einem terminalen Zustand. K07 ergänzt die fehlende Zeitachse: Aus verbleibender normierter Weglänge und positiver normierter Geschwindigkeit entsteht τ=t_go. Zusätzlich führt K07 eine bewusst abstrakte erforderliche Restzeit τreq ein. Damit kann später der Trade-off „bessere Prädiktion, aber weniger Reaktionszeit“ formalisiert werden.
Lernziel
Im einfachsten lokalen Modell ist die verbleibende Zeit keine unabhängige Eingabe. Für verbleibende normierte Weglänge ℓ>0 und normierte Geschwindigkeit v>0 gilt τ=ℓ/v. Der Quotient macht sichtbar, dass dieselbe Reststrecke bei höherer Geschwindigkeit weniger Zeit repräsentiert.
τ ist ein dimensionsloses Time-to-go. Das Modell beschreibt weder reale Reichweiten noch konkrete Flugzeiten oder Leistungsdaten.
Restweg und Geschwindigkeit wirken unterschiedlich: Die Weglängen-Sensitivität skaliert mit 1/v, die Geschwindigkeits-Sensitivität zusätzlich mit ℓ/v².
τreq ist keine reale Reaktions- oder Systemzeit, sondern eine normierte didaktische Mindestrestzeit. Sie macht sichtbar, dass gute Prädiktion allein nicht genügt, wenn der verfügbare Zeithorizont bereits zu klein ist.
K06 → K07
K07 löst kein reales Abfang- oder Steuerungsproblem. τreq ist lediglich ein dimensionsloser Vergleichshorizont. K08 kombiniert ihn anschließend mit der Informationsschwelle, sodass ein echtes „zu unsicher → nutzbar → zu spät“-Fenster entsteht.
Interactive lab
Variiere Restweg ℓ, Geschwindigkeit v, deren Standardabweichungen und Korrelation. Das Lab zeigt die Quotientenrelation, einen lokalen 95%-Bereich und die beiden Sensitivitäten.
Interpretation
Die Unsicherheit der Eingangsgrößen wird lokal auf die Zeitgröße abgebildet. Korrelation kann die resultierende Varianz dabei erhöhen oder senken.
Systemische Konsequenz
Die Abbildung τ=ℓ/v ist in v nichtlinear. Deshalb ist die lineare Unsicherheitsfortpflanzung nur lokal belastbar; bei großer relativer Geschwindigkeitsunsicherheit wird die Approximation sichtbar schwächer.
Wenn Restweg- und Geschwindigkeitsfehler gekoppelt sind, enthält σ²τ einen Kreuzterm. Zwei identische Randstreuungen können daher verschiedene Time-to-go-Streuungen erzeugen.
K08 verlangt gleichzeitig hinreichende Information und τ>τreq. Dadurch entsteht aus zwei getrennten Bedingungen ein nutzbares Fenster, ohne eine reale Einsatzentscheidung zu modellieren.