
P(Cⱼ|z₀:ₜ)M02K08 · explicit stateIntegrated module state
M03
Gesamtsimulation
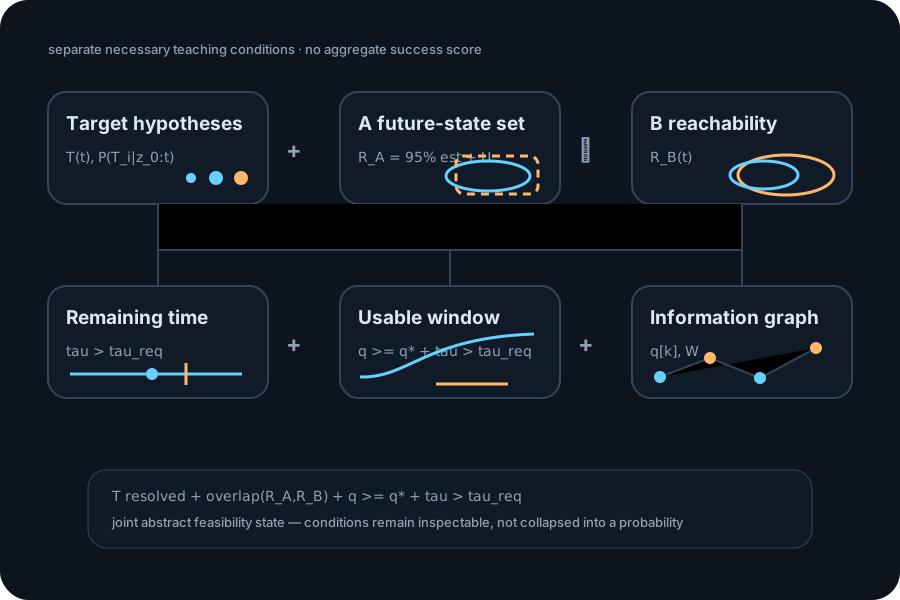
K10 schließt den rev1-Systembogen: Welche Klasse? P(C|z), welches Ziel? P(T|z), wo kann A unter den Zielhypothesen künftig sein? P(xfuture|T,z) und deren Posterior-Mischung, liegt aus K04 eine nichtleere terminal-viable Zwischenmenge vor?, wo kann B abstrakt erreichbar sein? und existieren gleichzeitig Information und Restzeit? Die Ebenen bleiben getrennt und werden nicht zu einer Erfolgswahrscheinlichkeit verdichtet.
synthetischdimensionslosbounded future controlabstract 𝓡Bclass + target posteriortarget-conditioned future stateK04 viability carry-overgame semanticskein Guidance-Modellkein Gesamtscore
M03 synthesis
Rev1 koppelt Klassifikation, Zielinferenz, konditionierte Zukunft und Reachability.
Das Integrationsmodell bewahrt die Semantik der Einzelkapitel. Es gibt deshalb keinen künstlichen Gesamtwert. Stattdessen werden Zielhypothese, Zustands-/Steuerunsicherheit, Reachability-Überlappung, Restzeit und Information als gleichzeitig notwendige, aber voneinander verschiedene Bedingungen sichtbar.
P(Tᵢ|z₀:ₜ)M02K07 · K10P(xf|Tᵢ,z)K05 · K06 · mixture𝓡A(s)∩𝓑A(s;T)K04 rev1𝓡B(t)M01K09WuseK07 · K08q[k], WgK09Integration rule
Das Gesamtproblem ist eine Konjunktion, kein Score.
C resolved∧T resolved∧𝓩A(s;T)≠∅∧𝓡A,mix∩𝓡B≠∅∧Wuse≠∅
Die Gesamtsimulation verwendet ausschließlich normierte Lehrgrößen. Der K10-Informationsplot nutzt die monotone Baseline; der nichtmonotone Quality-Shock-Modus bleibt in K08 als eigener Zustand erhalten. Target-Hypothesen erzeugen eigene bedingte Zukunftsverteilungen; deren gewichtete Mischung kann multimodal sein. Die resultierende Set-/Momentdarstellung zeigt strukturelle Vereinbarkeit, nicht reale Sensorreichweite, Guidance-/Launch-Logik oder Erfolgswahrscheinlichkeit.
Integrated dashboard
𝓣(t) + 𝓡A(t) + 𝓡B(t) + information/time constraints
Die Regler verändern ein synthetisches Szenario. Jede Ebene behält ihre eigene Metrik. Das Dashboard zeigt, wann Zielhypothese, ein explizit gewähltes 95%-Zukunftsenvelope von A, Reachability-Überlappung und nutzbares Informations-/Zeitfenster gleichzeitig vorliegen. Für 𝓡A wird die 95%-Projektion der Schätzunsicherheit mit dem bounded-control-Set als Minkowski-Summe kombiniert; beide Beiträge bleiben separat sichtbar.
Class posteriorP(C|z)unresolved
+
Target hypotheses𝓣(t)unresolved
+
A future states𝓡A(t)bounded
+
A viable support𝓩A(s;T)K04 carry-over
∩
B reachability𝓡B(t)abstract
+
Usable windowWuse—
+
Information graphq[k]coupled
Interpretation
Mehrere Zustandsräume bleiben gleichzeitig relevant.
Das integrierte Modell zeigt Abhängigkeiten, ohne aus den Einzelmetriken eine operative Entscheidung oder Erfolgswahrscheinlichkeit abzuleiten.
Intercept semantics
Module conclusion
Das eigentliche Problem ist gekoppelte Inferenz und Reachability unter schrumpfender Zeit.
Welches Ziel?
𝓣(t) kann mehrere Kandidaten enthalten. Sinkende Höhe oder ein momentanes Heading identifizieren das finale Ziel nicht automatisch.
Wo können A und B sein?
Die target-konditionierten Zukunftszustände werden zunächst getrennt fortgeschrieben und anschließend posteriorgewichtet zu einem 95%-Momenten-Envelop plus bounded future-control set zusammengeführt; 𝓡B ist eine getrennte abstrakte Reachability-Menge. Eine nichtleere Überlappung mit 𝓡B bleibt nur weak geometric co-reachability; das 95%-Envelope ist keine harte physikalische Erreichbarkeitsgrenze.
Wann wissen wir genug?
Mit fortschreitender Zeit kann Information steigen, während τ fällt. Nutzbar ist nur der Bereich, in dem Informations- und Zeitbedingung gleichzeitig erfüllt sind.
P(C|z)+P(T|z)→P(xfuture|T,z) → 𝓡A,mix+𝓩A(s;T)≠∅+𝓡A,mix∩𝓡B+Wuse→semantic feasibility states