Dynamik
ẍ = u(t) − g ez
Der Schubvektor ist die Steuerprimitive; der Bank-to-turn-Mechanismus der Fixed-Wing-Regime entfällt.
 Trajectory & Intercept LabM00 · Multicopter / omnidirectional kinetics
Omnidirectional kinetics under gravity
M00 setzt den Gegenpol zu M03: minimale Geschwindigkeit kann null sein, die momentane Richtungsfreiheit ist groß und der aktuelle Geschwindigkeitsvektor schränkt den zukünftigen Zielraum kinematisch nur schwach ein. Das Lehrmodell trennt dabei feste Zeit, räumliche Projektion und Energie explizit.
Canonical primitive
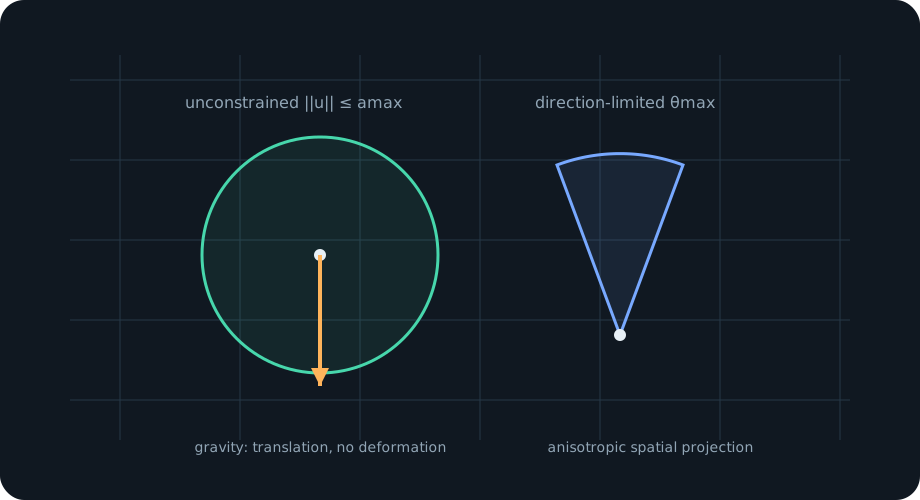
Für die kugelförmige Kontrollmenge ist die räumliche Position nach Δt eine verschobene Kugel. Erst eine zusätzliche Richtungsbeschränkung erzeugt Anisotropie. Die globale Untergrenze von u_z bleibt bei 0, wenn der Schubbetrag bis 0 reichen darf; a_max cos θ_max ist die Vollschub-Aussage.
Der Schubvektor ist die Steuerprimitive; der Bank-to-turn-Mechanismus der Fixed-Wing-Regime entfällt.
c=x+vΔt−½gΔt²e_z. Unter isotroper Authority deformiert Gravitation den Ball nicht.
Bei zusätzlicher Tilt-Grenze gilt für höhenerhaltende horizontale Authority min(√(a_max²−g²), g tan θ_max).
P_hover>0: Hover und Loiter verbrauchen Energie kontinuierlich.
Interactive lab
Alle Größen sind dimensionslos. Das Lab visualisiert entweder die isotrope, gravitativ verschobene Positionserreichbarkeit oder eine gesampelte richtungsbegrenzte Kontrollmenge. Die Weltachsen verwenden denselben Maßstab, damit ein Ball nicht als Ellipse erscheint.
Interpretation
Heading remains a state variable, but not a bank-to-turn constraint. Fixed-time reachability and energy still bound the future set.
Topology lens