Energy state
ė* = −cD(L/D) · e*3/2
Eine dimensionslose Lehrdynamik bildet ausschließlich den strukturellen Energieverlust eines unpowered glide ab.
 Trajectory & Intercept LabM2.5 · Hypersonic Glide Vehicle
Unpowered lifting glide
Die Bridge isoliert die Dynamikklasse zwischen quasi-ballistischem Flug und powered HCM: Nach dem Boost bleibt ein hochenergetischer atmosphärischer Gleiter mit Auftrieb und Bank-to-Turn-Steuerung, aber ohne kontinuierlichen Schub. Damit wird Energie selbst zu einer Zustands- und Manövrierressource.
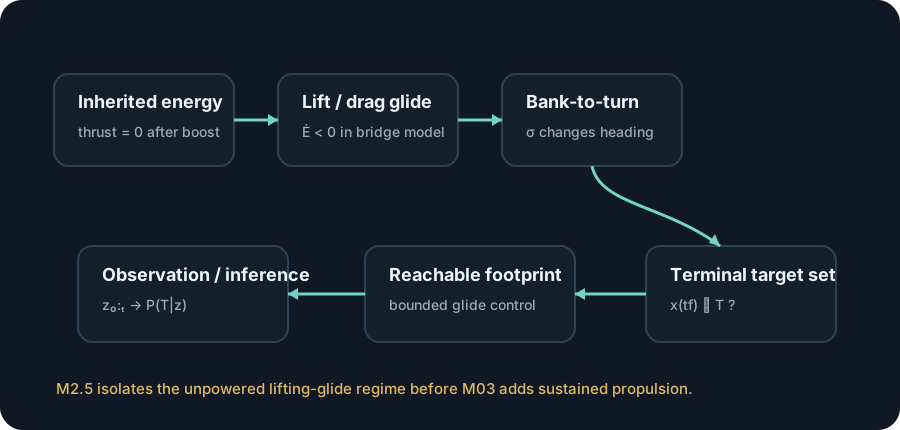
Bridge logic
Im reduzierten Bridge-Modell ist die Energie nach dem Boost endlich. Aerodynamischer Widerstand senkt sie, Bankwinkel lenkt den Auftriebsvektor und erzeugt Richtungsänderung. Jede Bahnänderung geschieht daher innerhalb eines gekoppelten Energie-/Steuerbudgets.
Eine dimensionslose Lehrdynamik bildet ausschließlich den strukturellen Energieverlust eines unpowered glide ab.
Bankwinkel verändert die Richtung. Hohe Geschwindigkeit reduziert bei gleicher normierter Authority die Winkelrate.
Die sichtbare Bridge prüft den integrierten Gleitendpunkt gegen das synthetische Target Set. Architekturseitig ist zusätzlich die gemeinsame Terminalzeitscheibe Z_A(t_f)=R_A(t_f)∩T verfügbar; eine rückwärts propagierte Zwischenzeit-Viability bleibt weiterhin M03K04 vorbehalten.
Rev1 unterscheidet stationärere Gleitsegmente von skip-artigem Energie-/Höhenaustausch. Diese kompakte Bridge nennt die Regime, projiziert ihre Vertikaldynamik aber bewusst auf den gemeinsamen normierten Energiezustand.
Interactive lab
Die Simulation ist bewusst dimensionslos. Sie integriert eine unpowered HGV-Bahn und legt daneben einen HCM-Komparator mit synthetischem positivem Leistungsterm. So wird die dynamische Trennlinie zwischen M2.5 und M03 sichtbar, ohne reale Leistungsdaten zu verwenden.
Interpretation
M2.5 exposes the finite-energy lifting-glide regime. M03 will add sustained propulsion as an independent energy-rate term.
Transition
Rev3 topology hook
Die bestehende unpowered energy state bleibt unverändert. Der gemeinsame Adapter liefert eine explizit als Constant-Bank-Unterapproximation gekennzeichnete Fixed-Time-Reachability und daraus einen Reach-Tube; global wird deren räumliche Projektion als gerichtete π_xyz(𝒬_A) im gemeinsamen Signaturraum Σ_A eingeordnet.